ロボット導入の「4つの障壁」を取り除きます
障壁 01
つかめないものが多い
障壁 02
ティーチングに手間がかかる
障壁 03
段取り替えが大変
障壁 04
コストが高い
FEATURES
現場で効く、2つの価値
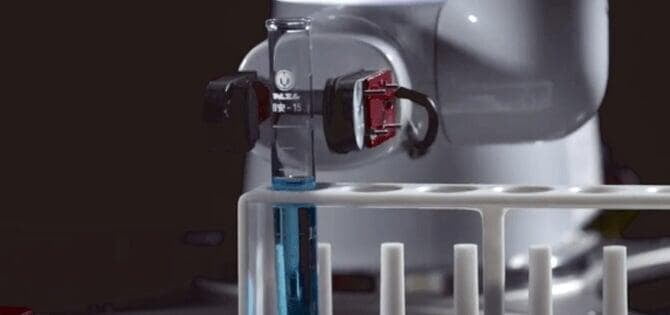
扱いづらかったモノも、
扱えるように
独自開発の赤外線機構とエッジAIを搭載した「近接覚センサー TK-01シリーズ」を用いれば、対象物の「距離および姿勢」の計測ができ、形状が一定でないモノや柔らかなモノ、ランダムに配置されたモノの捕捉も可能となります。加えて、従来の光センサーやカメラが苦手としていた透明物や鏡面物の計測もできることから、これまで導入が見送られてきた用途や現場・領域でもロボットハンド活用の可能性が広がります。
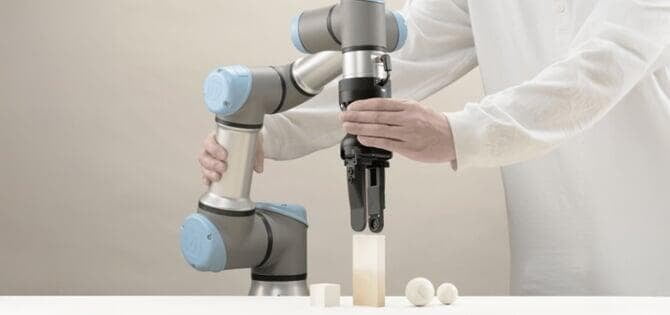
ティーチングが楽になり、
生産性もアップ
「近接覚センサー TK-01シリーズ」を搭載したロボットハンドは、リアルタイムで対象物を計測しながら、ロボット自身で指先位置を微調整できるため、”ラフなティーチング”での運用が可能です。作業種別ごとのアルゴリズム変更も最小限で済み、SIerの設定作業や現場技術者の運用負担を軽減できます。段取り替えのセッティング時間も短縮できることから、多品種ラインでの「生産性向上」「生産コスト低減」にも貢献します。
動きをみてください
STRUCTURE
近接覚センサーのしくみ
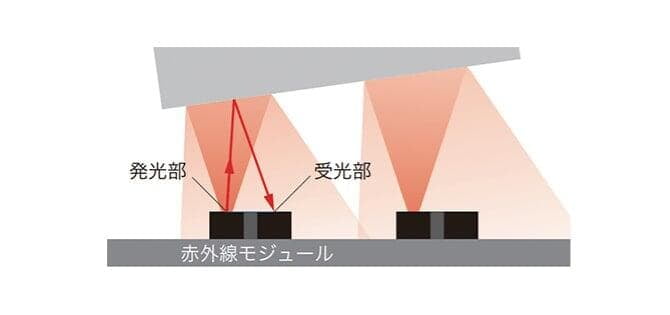
赤外線の拡散発光と受光
4つの赤外線モジュールで対象物との距離と角度に応じた反射光量を測定。
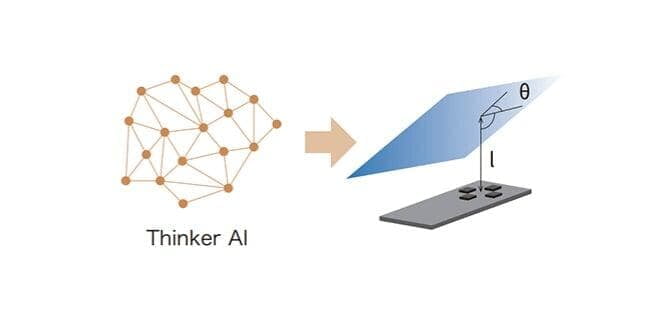
軽量AIモデルにより距離と角度を推論
軽量AIモデル「Thinker AI」が素材ごとに異なる反射光量の影響を吸収し、距離と角度に変換。
CASE STUDY
導入事例
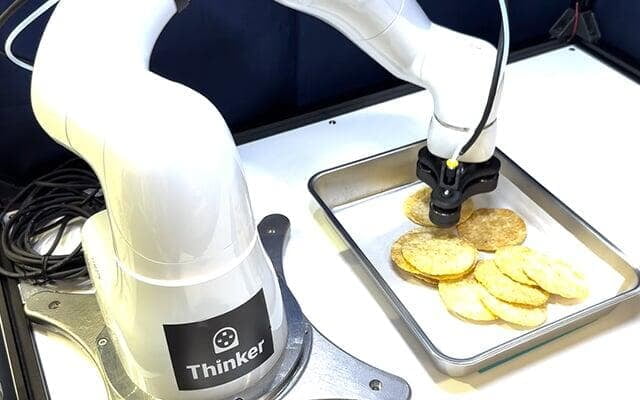
ユアサ商事
壊れやすい菓子のバラ積みを吸着ピッキング
半導体搬送工程
薄型ウエハの非接触・省スペース位置決め
LINEUP&SPEC
ラインナップと仕様
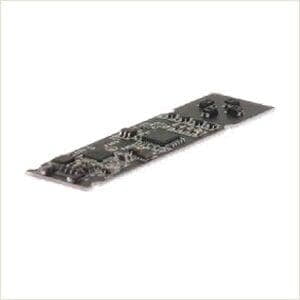
TK-01N
基板むき出しの軽量タイプ(約3g)。
異物が付着しにくい環境向け。
開発中
TK-01G
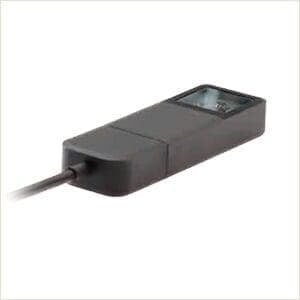
水滴や汚れから守る保護ケース付き。
IP65(予定)。
| 測定内容 | 距離、ピッチ軸・ヨー軸角度 |
|---|---|
| 測距範囲 | 1.5 ~ 20.0 mm (分解能 0.1 mm) |
| 測角範囲 | -20.0 deg ~ +20.0 deg (分解能 0.5 deg) |
| 最大応答速度 | 約 5 ms |
| センサー部サイズ | 55 mm (L) × 15 mm (W) × 2.5 mm (D) |
| AI基板サイズ | 55 mm (L) × 60 mm (W) × 14 mm (D) |
| センサー部重量 | 約 3 g |
| 使用周囲温度 | 0 ~ 40 ℃ (結露なきこと) |
| 電源電圧 | DC5V |
| 防水・防塵 | - |
| 外形寸法図(単位:mm) | 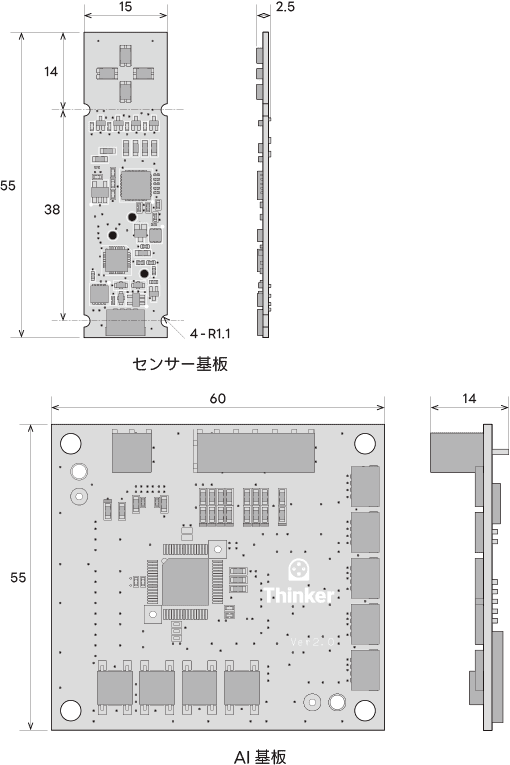 |
※通信方式はカタログを参照ください。
※仕様は予告なく変更されることがあります。
| 測定内容 | 距離、ピッチ軸・ヨー軸角度 |
|---|---|
| 測距範囲 | 1.5 ~ 20.0 mm (分解能 0.1 mm) |
| 測角範囲 | -20.0 deg ~ +20.0 deg (分解能 0.5 deg) |
| 最大応答速度 | 約 5 ms |
| センサー部サイズ | 69mm(L) × 22mm(W) × 11mm(D) |
| AI基板サイズ | 55 mm (L) × 60 mm (W) × 14 mm (D) |
| センサー部重量 | 約35g(ケーブル1m を含む) |
| 使用周囲温度 | 0 ~ 40 ℃ (結露なきこと) |
| 電源電圧 | DC5V |
| 防水・防塵 | IP65(予定) |
| 外形寸法図(単位:mm) | 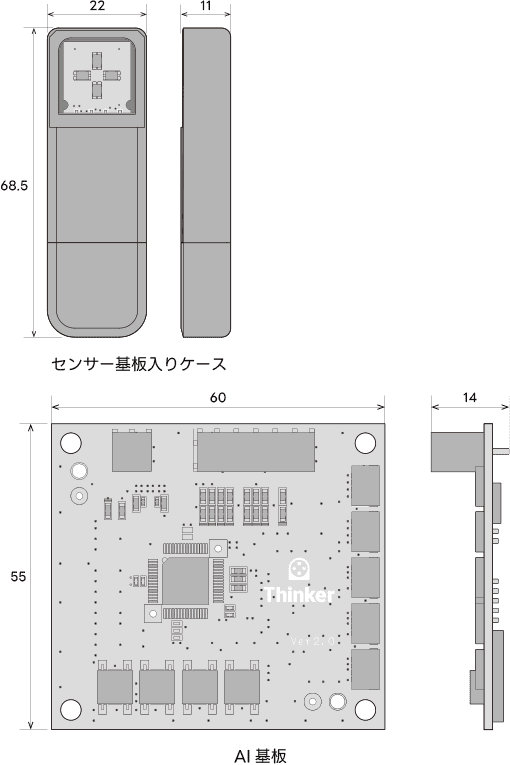 |
※通信方式はカタログを参照ください。
※仕様は予告なく変更されることがあります。
Q&A
よくあるご質問
Q. TK-01NとTK-01G(開発中)の違いは何ですか?
TK-01Nは赤外線モジュールへ異物が付着しない環境下などでセンサー基板をそのままお使いいただくタイプです。
Q. センサーの精度を教えてください。
Q. ハンドへの設置方法を教えてください。
M3ネジ×4箇所。ネジ位置はカタログの外形寸法よりご確認ください。
TK-01N:センサー基板のエッジ部分に設けた半円の切り欠きにネジ止めにて設置してください。
M2ネジ×4箇所。ネジ位置はカタログの外形寸法よりご確認ください。
カタログはこちらからお問い合わせください。
Q. センサー面の保護方法を教えてください。
Q. 導入した後に設定などは必要ですか?
ただし透明なワークを測定する際には、センサーの光量を強める設定が必要です。
Q. 検出できるワークに制限はありますか?
Q. スポット径を教えてください。
Q. センサーが汚れた場合でも測定はできますか?
通常の反射型光センサーが動作できない環境では、TK-01シリーズも測定が難しいケースが多いです。
Q. ロボットとの通信形態を教えてください。
カタログはこちらからお問い合わせください。
Q. 必要な電源を教えてください。
Q. どんなロボットであれば使用可能でしょうか?
カタログはこちらからお問い合わせください。
Q. 導入にあたり、事前に準備しておくべきものはありますか?
・接続機器がRS422非対応の場合は、RS422-USB変換アダプタ
・DC5V電源(RS422、USB変換アダプタに電源供給がない場合)
「これは無理」と思っていた作業を、
まず一度、試してみませんか。
現場の課題をお聞かせください。
掴めるかどうかの検証から、導入の進め方まで、担当がご相談に乗ります。