こんな理由で、ロボット化をあきらめていませんか?
指先が、3つのステップで考える
人は箱の中の部品を取るとき、目で見るだけでなく、指先で位置や向きを確かめながらつかみます。
Think Hand F は、その“手探り”をロボットハンドで再現。ワークの位置が毎回ずれていても、指先が自分で状況を判断して動きます。
STEP 01
状態を検知する
STEP 02
姿勢を補正する
STEP 03
つかんだ状態を判定する
FEATURES
現場が変わる、4つの特長
人の手先・指先に迫る
ソフトタッチ制御
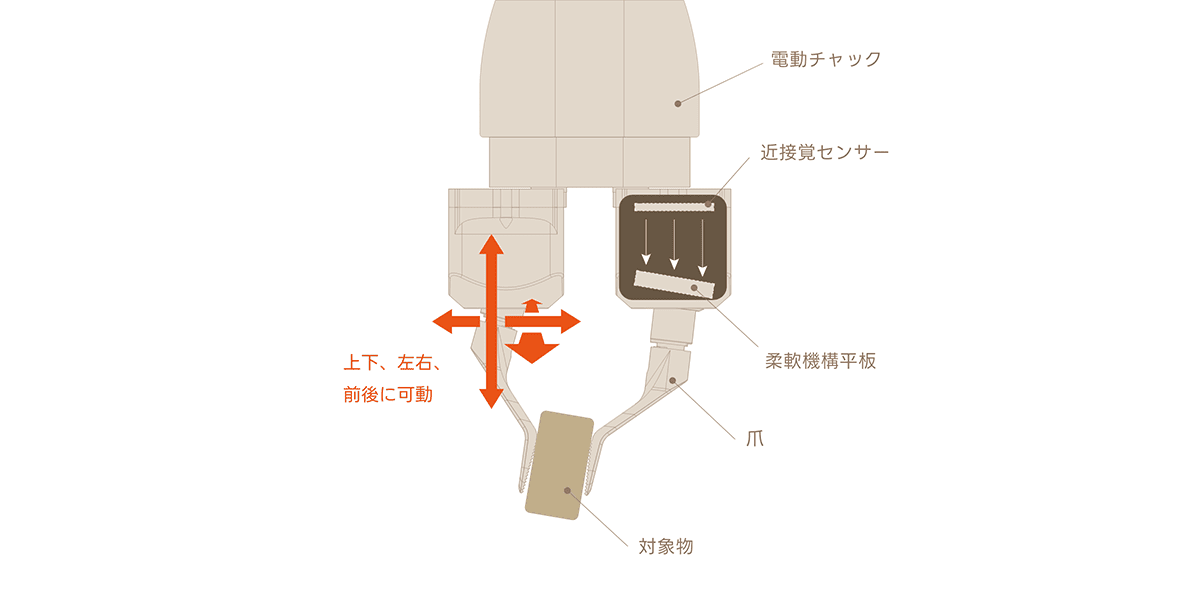
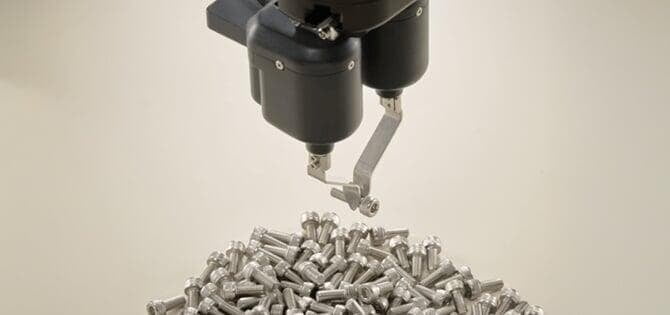
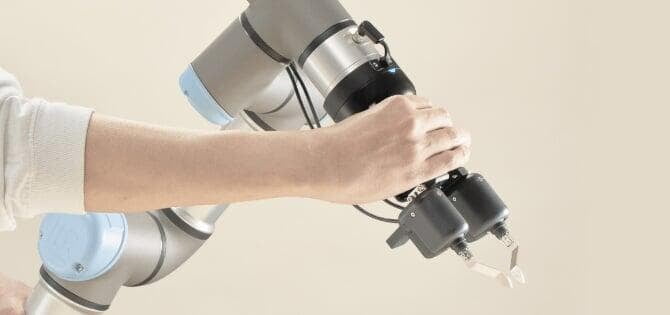
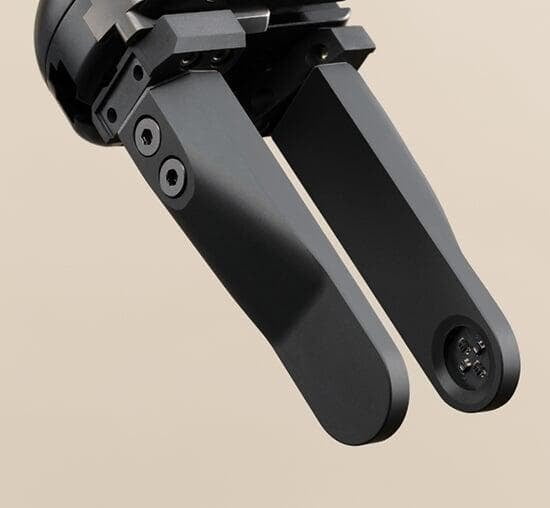
近接覚センサーを備えた「インテリジェントフィンガー」により、対象物の形状に応じて自在に対応できるソフトタッチ制御を実現しました。カメラシステムでは対応が困難だったバラ積み部品に対しても、「なぞって、まさぐる」ことで位置や姿勢を特定して「つかみにいく」ことができます。さらには、不定形なものや柔らかいもののピッキングにも対応できることから、ロボットハンドの導入・活用領域が格段に広がります。
把持状況を検知し、
素早いリトライも
「Think Hand F」のインテリジェントフィンガーは、内蔵された近接覚センサーの高精度なセンシングにより、”指先”の把持状況を瞬時に検知。ロボットハンドの作業効率を左右する「把持の精度」を向上させるだけでなく、把持の成否をリアルタイムで認識・判断します。素早いリトライ(つかみなおし)が可能となるため、生産効率のアップに貢献します。
ラフなティーチングでの
運用が可能
固定の座標でのピッキングを原則としてきた従来のロボットハンドとは異なり、「Think Hand F」は “指先”を対象物に接触させながら、「なぞって、まさぐり、つかみにいく」動作を実現します。その状況に応じて柔軟な対応ができることから、事前のティーチングの手間が大幅に軽減され、運用のハードルも低くなります。
手探りの動きを再現した
ロボットハンドで
高難度ピッキングにも対応
ランダムに積まれた部品や、位置がずれやすいワーク(把持する対象物)、繊細な扱いを求められるワーク等、難度の高い作業も可能に。
APPLICATIONS
応用例
Think Hand F の“手探り”を活かした、新しい使い方を検証しています。
双腕ロボットのデモ
Think Hand F搭載アームでバラ積みトレーから部品をピッキングし、もう一方の腕のハンドでつかんだ袋に部品を投入して、袋入れを完了します。
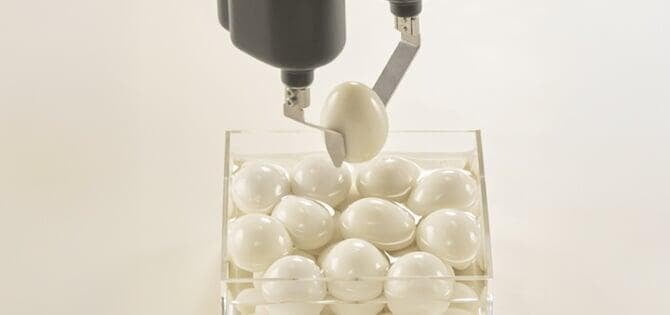
うずらのゆで卵
Think Hand Fの指先が、柔らかいゆで卵を潰すことなく優しくつかみます。
※デモ・検証の事例です。導入環境や条件により、結果が異なる場合があります。
CASE STUDY
導入・検証の実績
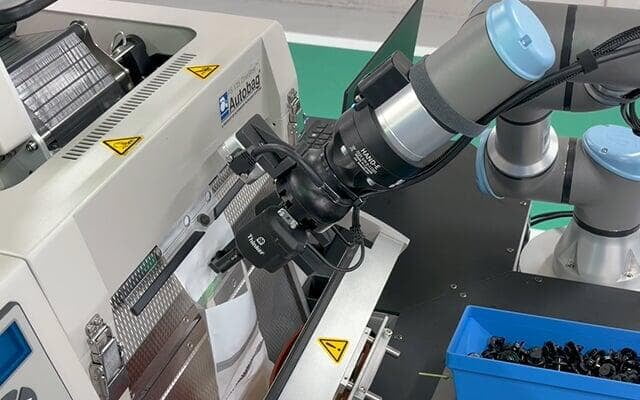
那須梱包株式会社
自動車用補修部品の梱包工程を自動化
大手自動車組立会社
たわむトレー上の金属加工部品をピック&プレイス
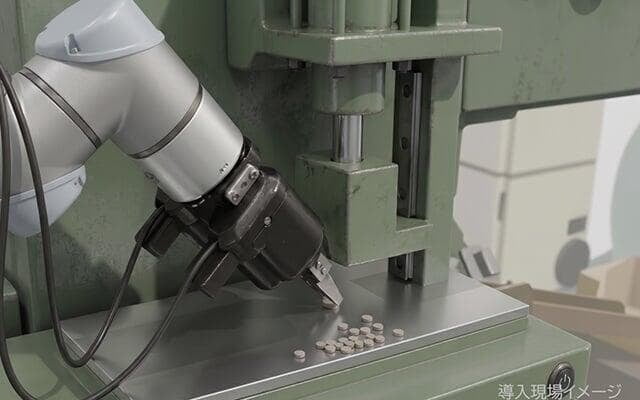
粉末成形工程
焼結前の脆い部品をプレス機から取り出し
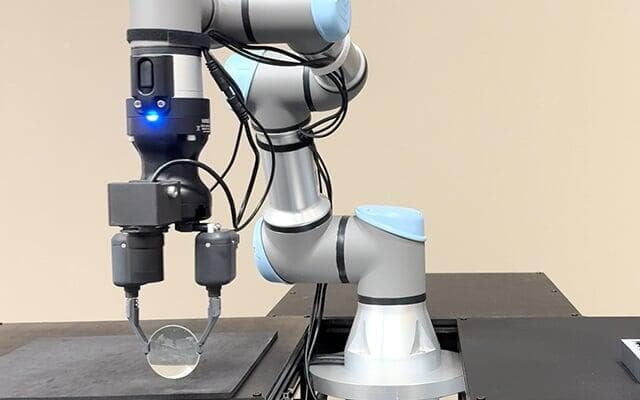
レンズ検査工程
傷をつけずにレンズをピック&プレイス
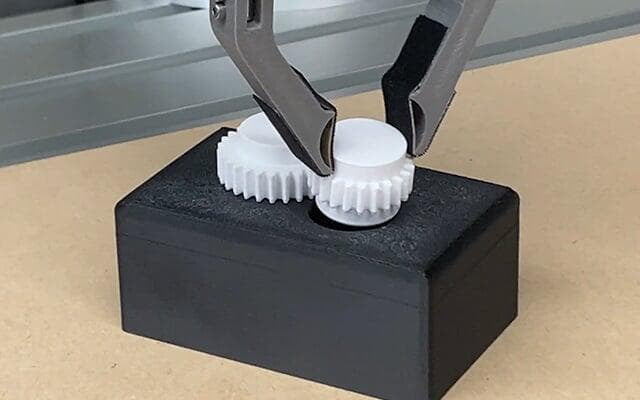
組立工程
すんなり入らない歯車を手探りでかみ合わせ
SPEC & SYSTEM
仕様とシステム構成
| ハンド寸法 | 102 × 82 × 98mm(グリッパー部除く) |
|---|---|
| 可搬重量 | UR取付時 800g/COBOTTA取付時 250g (当社指定グリッパー使用時) |
| 本体重量 | 250g(グリッパー部除く) |
| 電源電圧 | DC5V |
| 使用温度 | 0〜40℃ |
| サンプリングレート | 最大200Hz |
導入前にご用意いただくもの
- 外部接続機器(PC、ロボットコントローラーなど)
- 協働ロボットと電動グリッパー
- 固定用アタッチメント
- LANスイッチングハブ、LANケーブル2本
- LAN-USB変換アダプタ(必要に応じて)
仕様は予告なく変更する場合があります。対応協働ロボットはお問い合わせください。
導入スタイルに合わせて選べます
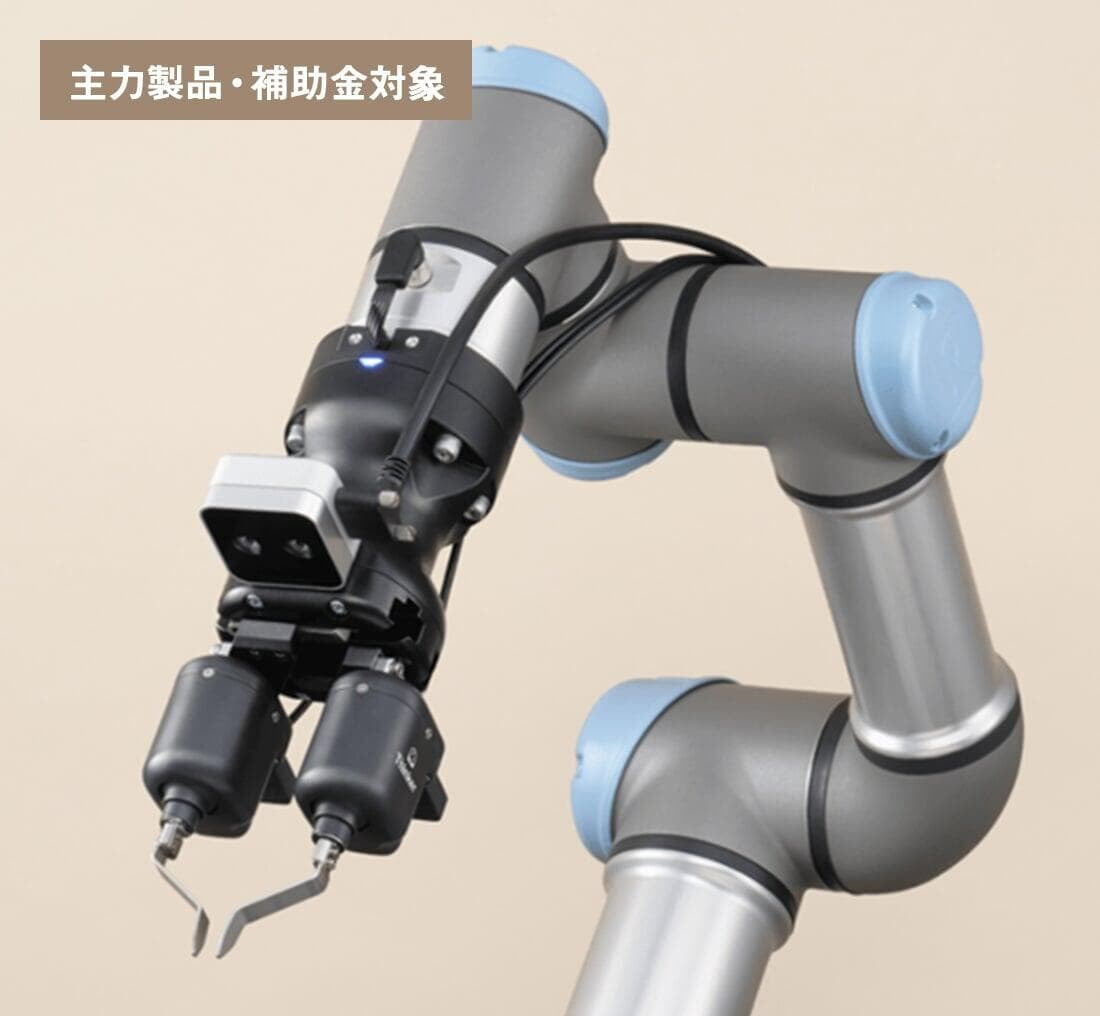
まるごと導入したい方へ
Thinker Model A
ロボット・ハンド・カメラ・PCを一式にしたパッケージ。
自社ハンドに組み込みたい方へ
近接覚センサー
指先の“感覚”だけを、お手持ちのハンドに。
Q&A
よくあるご質問
Q. 動作原理を教えてください。
Q. ハンドが持てる最大のワークの重さを教えてください。
Q. 購入後、ワークが変わる度に機械学習する必要はあるのでしょうか?
Q. 耐環境性能を教えてください。
※空気中に油分が浮遊している環境や、近接覚センサーを設置しているBOXに液体が直接噴霧される環境では、BOX内への液体侵入防止の対策をしてご使用ください。
Q. ロボットとどのように通信するのでしょうか?
またAIコントロールユニットとロボットコントローラーとはLANケーブルで接続して通信を行います。TK-01Nからシリアルデータを小型LinuxPCに取り込み、フィンガーの開きや潜り込む量を算出し、ロボットコントローラーに手先座標の指令を送っています。
通信方式についてはパンフレットを参照ください。パンフレットはこちらからお問い合わせください。
Q. どのようなロボットで使用可能か教えてください。
Q. ロボットコントローラー側で必要なプログラムは?
Q. 爪の種類は変更可能か?
Q. 導入にあたり、事前に準備しておくべきものはありますか?
・協働ロボット+電動グリッパー
・Think Hand F固定用アタッチメント
・LANスイッチングハブ
・LANケーブル 2本
・外部接続機器にLANポートがない場合は、LAN-USB変換アダプタ
「これは無理」と思っていた作業を、
まず一度、試してみませんか。
現場の課題をお聞かせください。
掴めるかどうかの検証から、導入の進め方まで、担当がご相談に乗ります。