導入・検証の実績
壊れやすい菓子のバラ積みを吸着ピッキング
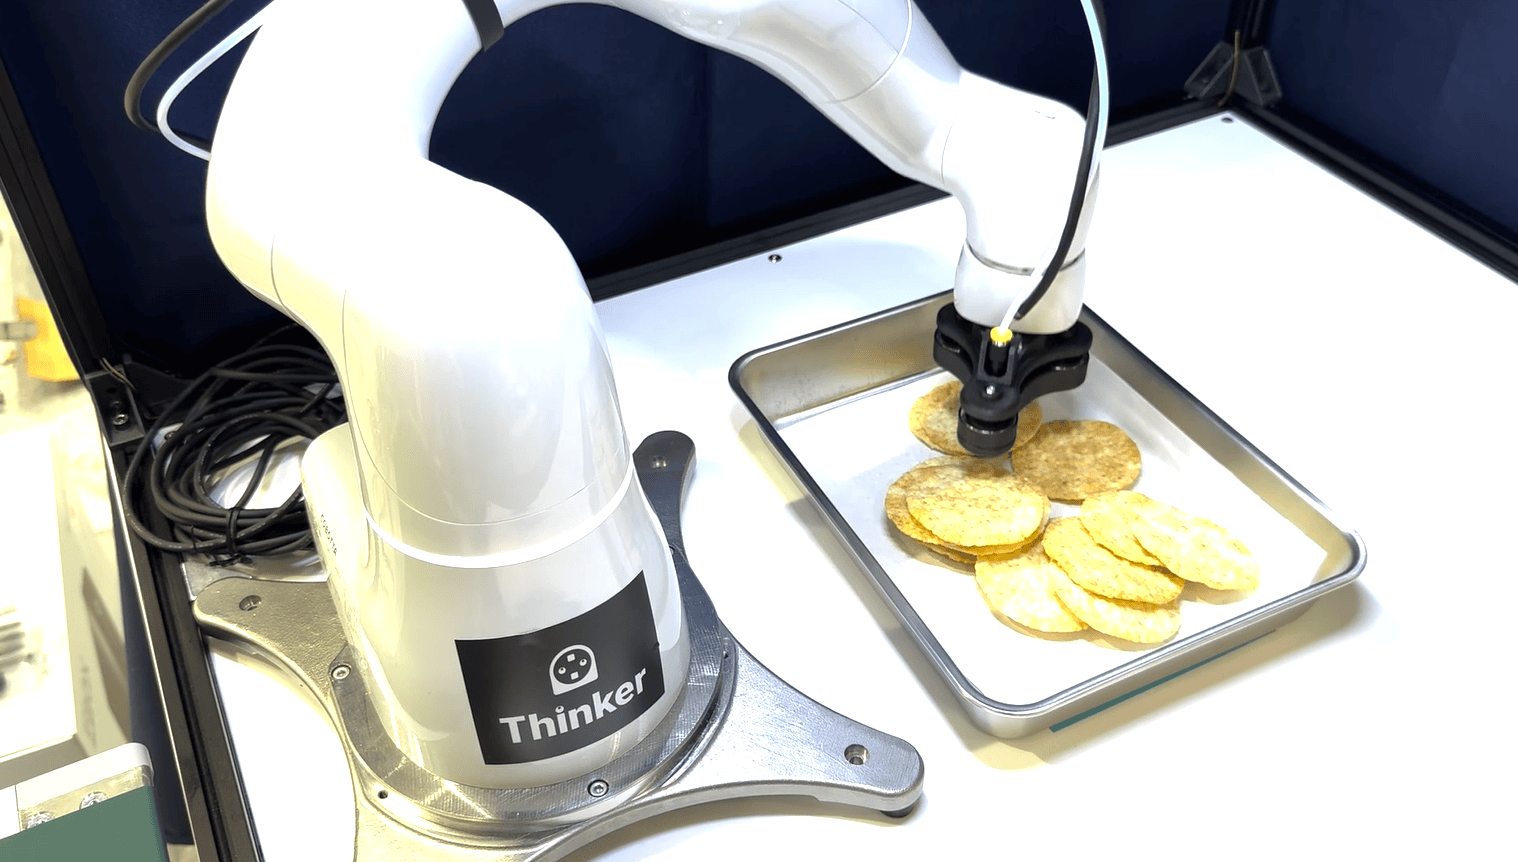
クッキーやせんべいのような、壊れやすい菓子製品をバラ積み状態から1つずつピックアップする工程。
TK-01を搭載したベルヌーイグリッパーと2Dカメラを用いて、山積みクッキーの吸着ピックアップを行う。
導入前の課題
- クッキーやせんべいは割れやすく、欠けやすい
- 製品ごとに形状や色合いが異なる
- バラ積み状態では、個々の製品を正確に認識しにくい
- カメラだけでは高さ方向や傾きの把握が難しい
- ロボットが製品に衝突すると破損につながる
- 安定した吸着位置を判断しにくい
システム 構成・仕様概要
2DカメラでXY方向の位置情報を取得し、近接覚センサーTK-01で対象物との距離や角度を非接触で計測する。
これにより、ロボットが対象物へ接近する際の精度を高め、製品との衝突を防ぎながら吸着ピックアップを行う。カメラシステムによるXY平面情報と、近接覚センサーによる距離・角度の非接触計測を組み合わせることで、アプローチ精度を高めることができる。
経営効果
- 壊れやすい食品の安定ピックアップ
- ロボットと製品の衝突リスク低減
- 破損・欠けの発生抑制
- アプローチ精度の向上
- 非接触かつ高速なセンシング
- タクトタイムの向上
- 食品製造・包装工程の自動化促進
動画
「これは無理」と思っていた作業を、
まず一度、試してみませんか。
現場の課題をお聞かせください。
掴めるかどうかの検証から、導入の進め方まで、担当がご相談に乗ります。